Buscar
Lo más popular


 Noticias


 21/08/2026 13:38
 Redacción y edición:
Iker Izquierdo


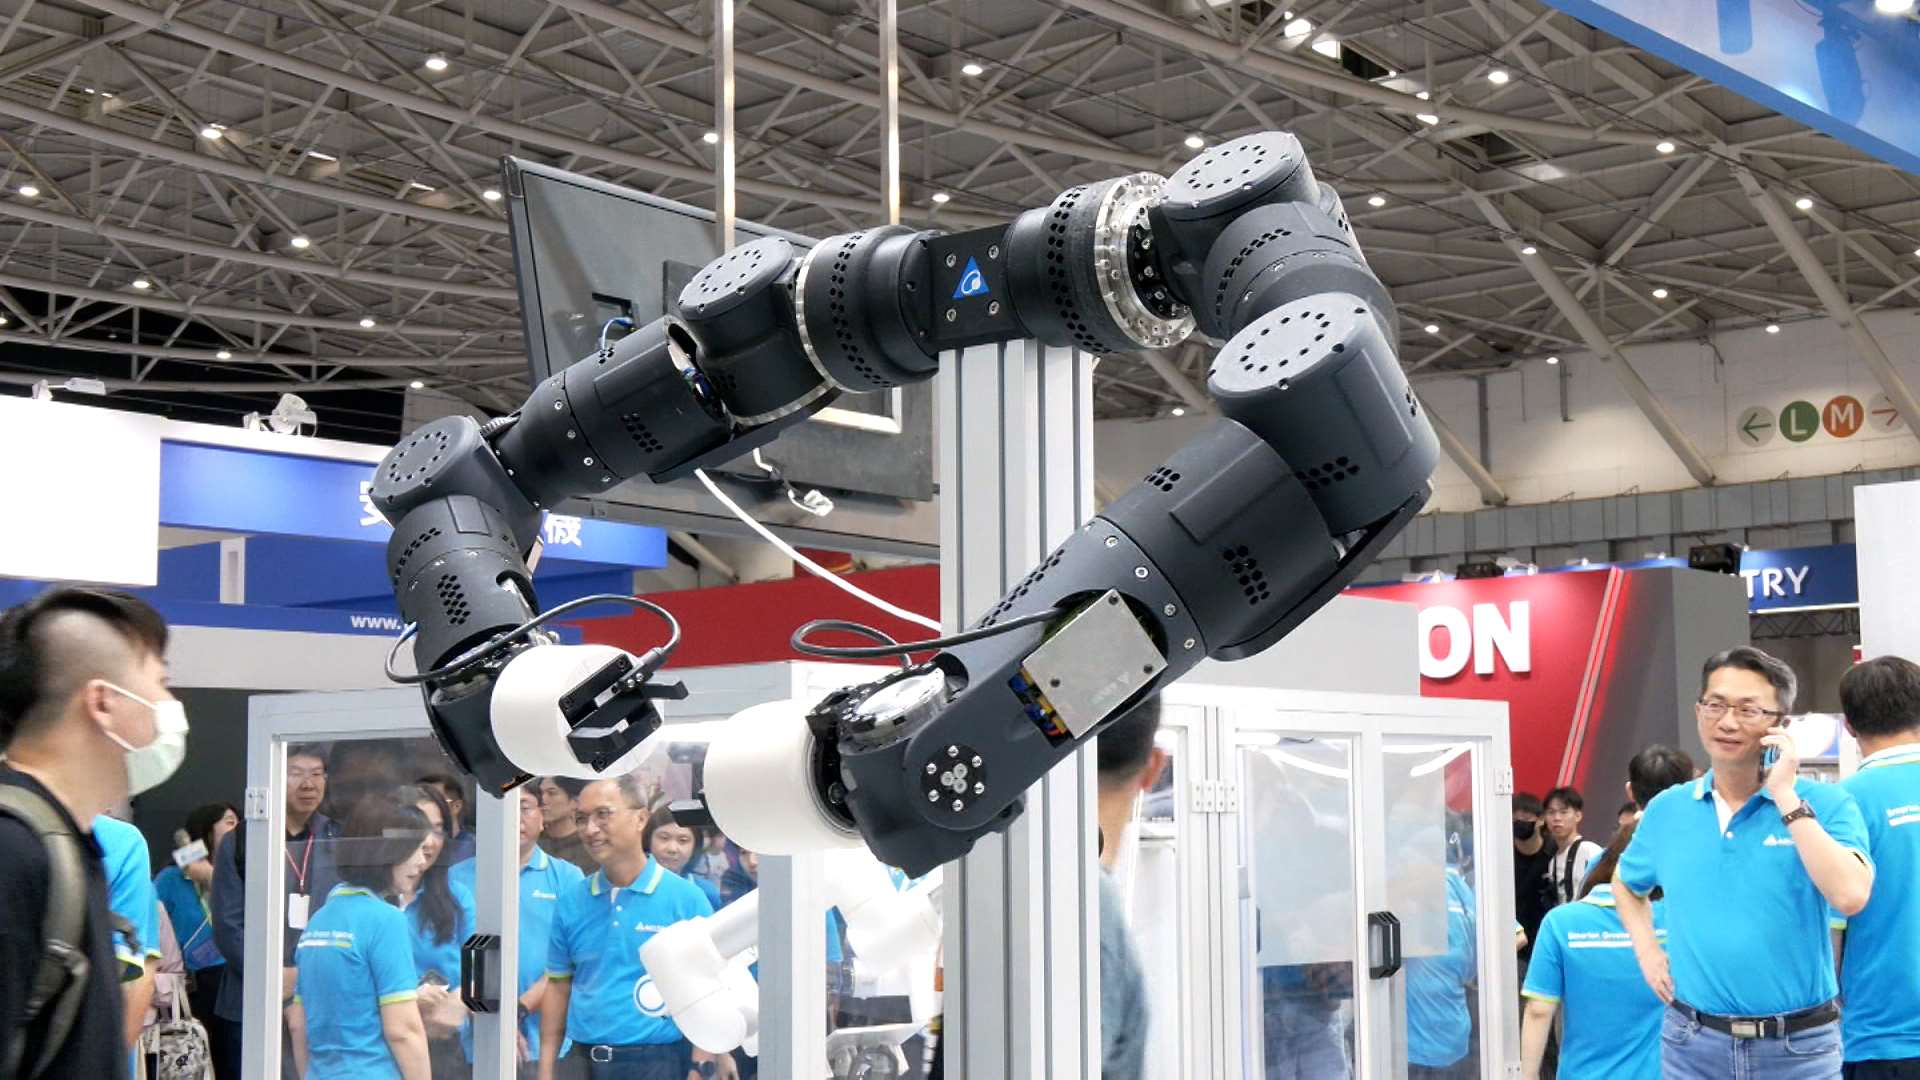
La Feria Internacional de Automatización Industrial de Taipéi ha mostrado los avances de las empresas taiwanesas en el ámbito de la robótica, tanto en hardware como en software. Los nuevos módulos articulares permiten movimientos más precisos y flexibles, mientras que algunos brazos robóticos pueden transportar hasta 100 kilogramos utilizando ambos brazos.
Techman Robot ha presentado brazos capaces de manipular cargas pesadas y corregir automáticamente su posición gracias a sistemas de visión. Delta, por su parte, ha integrado motores y sensores para mejorar la precisión de las articulaciones y aproximar sus movimientos a los de un brazo humano.
La principal evolución se encuentra también en el software, con la incorporación de agentes de inteligencia artificial. Estos permiten a los robots comprender instrucciones, descomponer tareas, planificarlas y ejecutarlas sin que una persona tenga que especificar cada movimiento.
Solomon también utiliza agentes de IA para que sus robots localicen objetos por sí mismos y modifiquen su posición cuando no consiguen identificarlos correctamente. De este modo, las empresas taiwanesas buscan pasar de robots simplemente automatizados a máquinas capaces de actuar de forma autónoma, en línea con el desarrollo de la «IA física» impulsado por NVIDIA. En su impulso por desarrollar la «IA física», Jensen Huang ha visto cómo las 16 empresas taiwanesas asociadas mencionadas por NVIDIA muestran sus capacidades tecnológicas. Desde el hardware hasta el software, los robots están experimentando una evolución integral.
 /